家庭智能机器人设计 从功能定义到人本交互的系统化探索
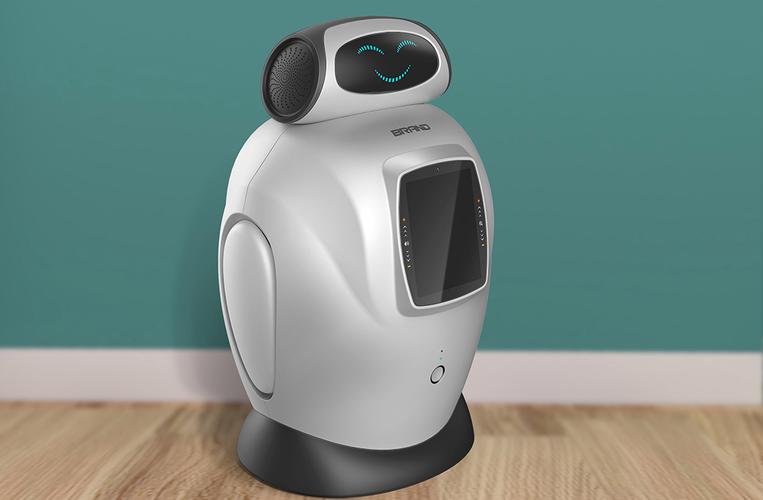
随着人工智能、物联网与传感技术的快速成熟,家庭智能机器人正从单一功能的清扫设备,逐步演进为集家庭服务、情感陪伴与安全守护于一体的综合性智能终端。家庭环境的非结构化特性、多成员交互的复杂性以及隐私与安全的高要求,使得家庭智能机器人的设计成为一项跨学科的系统工程。本文围绕功能定位、感知与硬件、交互设计与安全伦理四个核心维度,阐述家庭智能机器人设计的关键考量与方法路径。
一、功能定义:从“单一任务”到“场景编排”
家庭智能机器人的设计起点不是硬件,而是家庭场景中的真实需求。设计者应先梳理家庭成员构成(老人、儿童、宠物)与典型生活动线,明确机器人要解决的核心痛点:是减轻重复家务、提供安全看护,还是承担陪伴与信息交互。建议采用“核心功能+情景扩展”的策略:以一项高质量主功能建立用户信任(如自主清扫或物品递送),再通过模块化能力叠加(语音助手、远程巡视、环境监测)扩展价值。功能定义阶段还应设定清晰的性能指标,例如清洁覆盖率、避障成功率、语音唤醒率与续航时长,避免功能堆砌导致体验失焦。
二、感知与硬件:面向非结构化环境的稳健设计
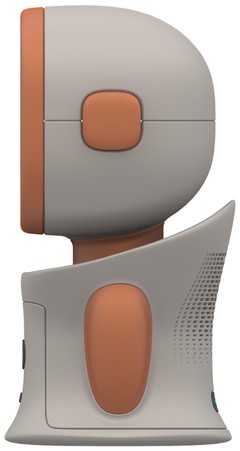
家庭空间充满动态障碍、低矮家具、地毯台阶与强弱变化的光照,因此多传感器融合是感知系统的核心。建议以激光雷达或深度相机完成建图与定位,结合超声波、红外与触觉传感器实现近距避障与防跌落;语音方面采用麦克风阵列进行远场拾音与声源定位。结构设计上,需兼顾通过性与安全性:紧凑机身配合低重心越障机构,边角圆润处理,活动部件设置力矩限制以防夹伤;线缆收纳与充电底座应支持自动回充。边缘计算与云端协同也需前置规划:对时延敏感的导航与避障在端侧实时处理,语义理解与知识服务可在保障隐私的前提下调用云端能力。
三、交互设计:以“人本”为中心的多通道体验
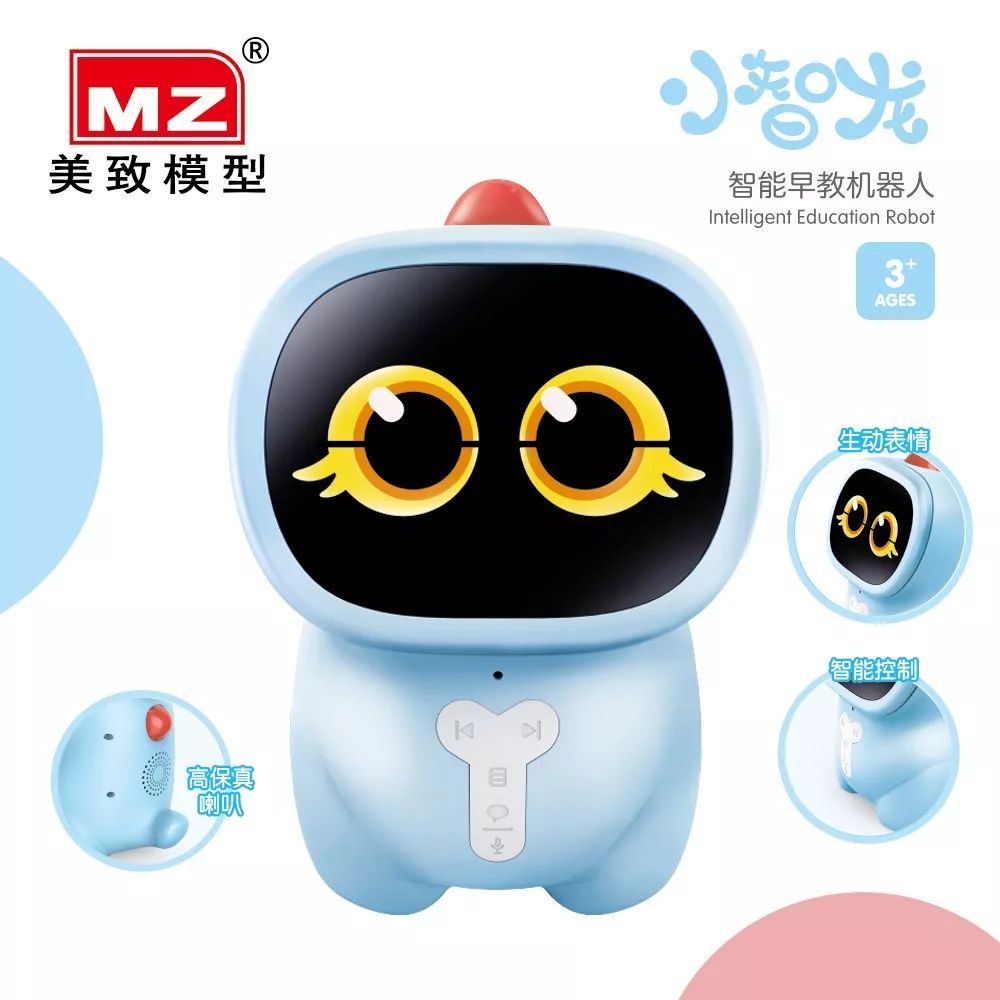
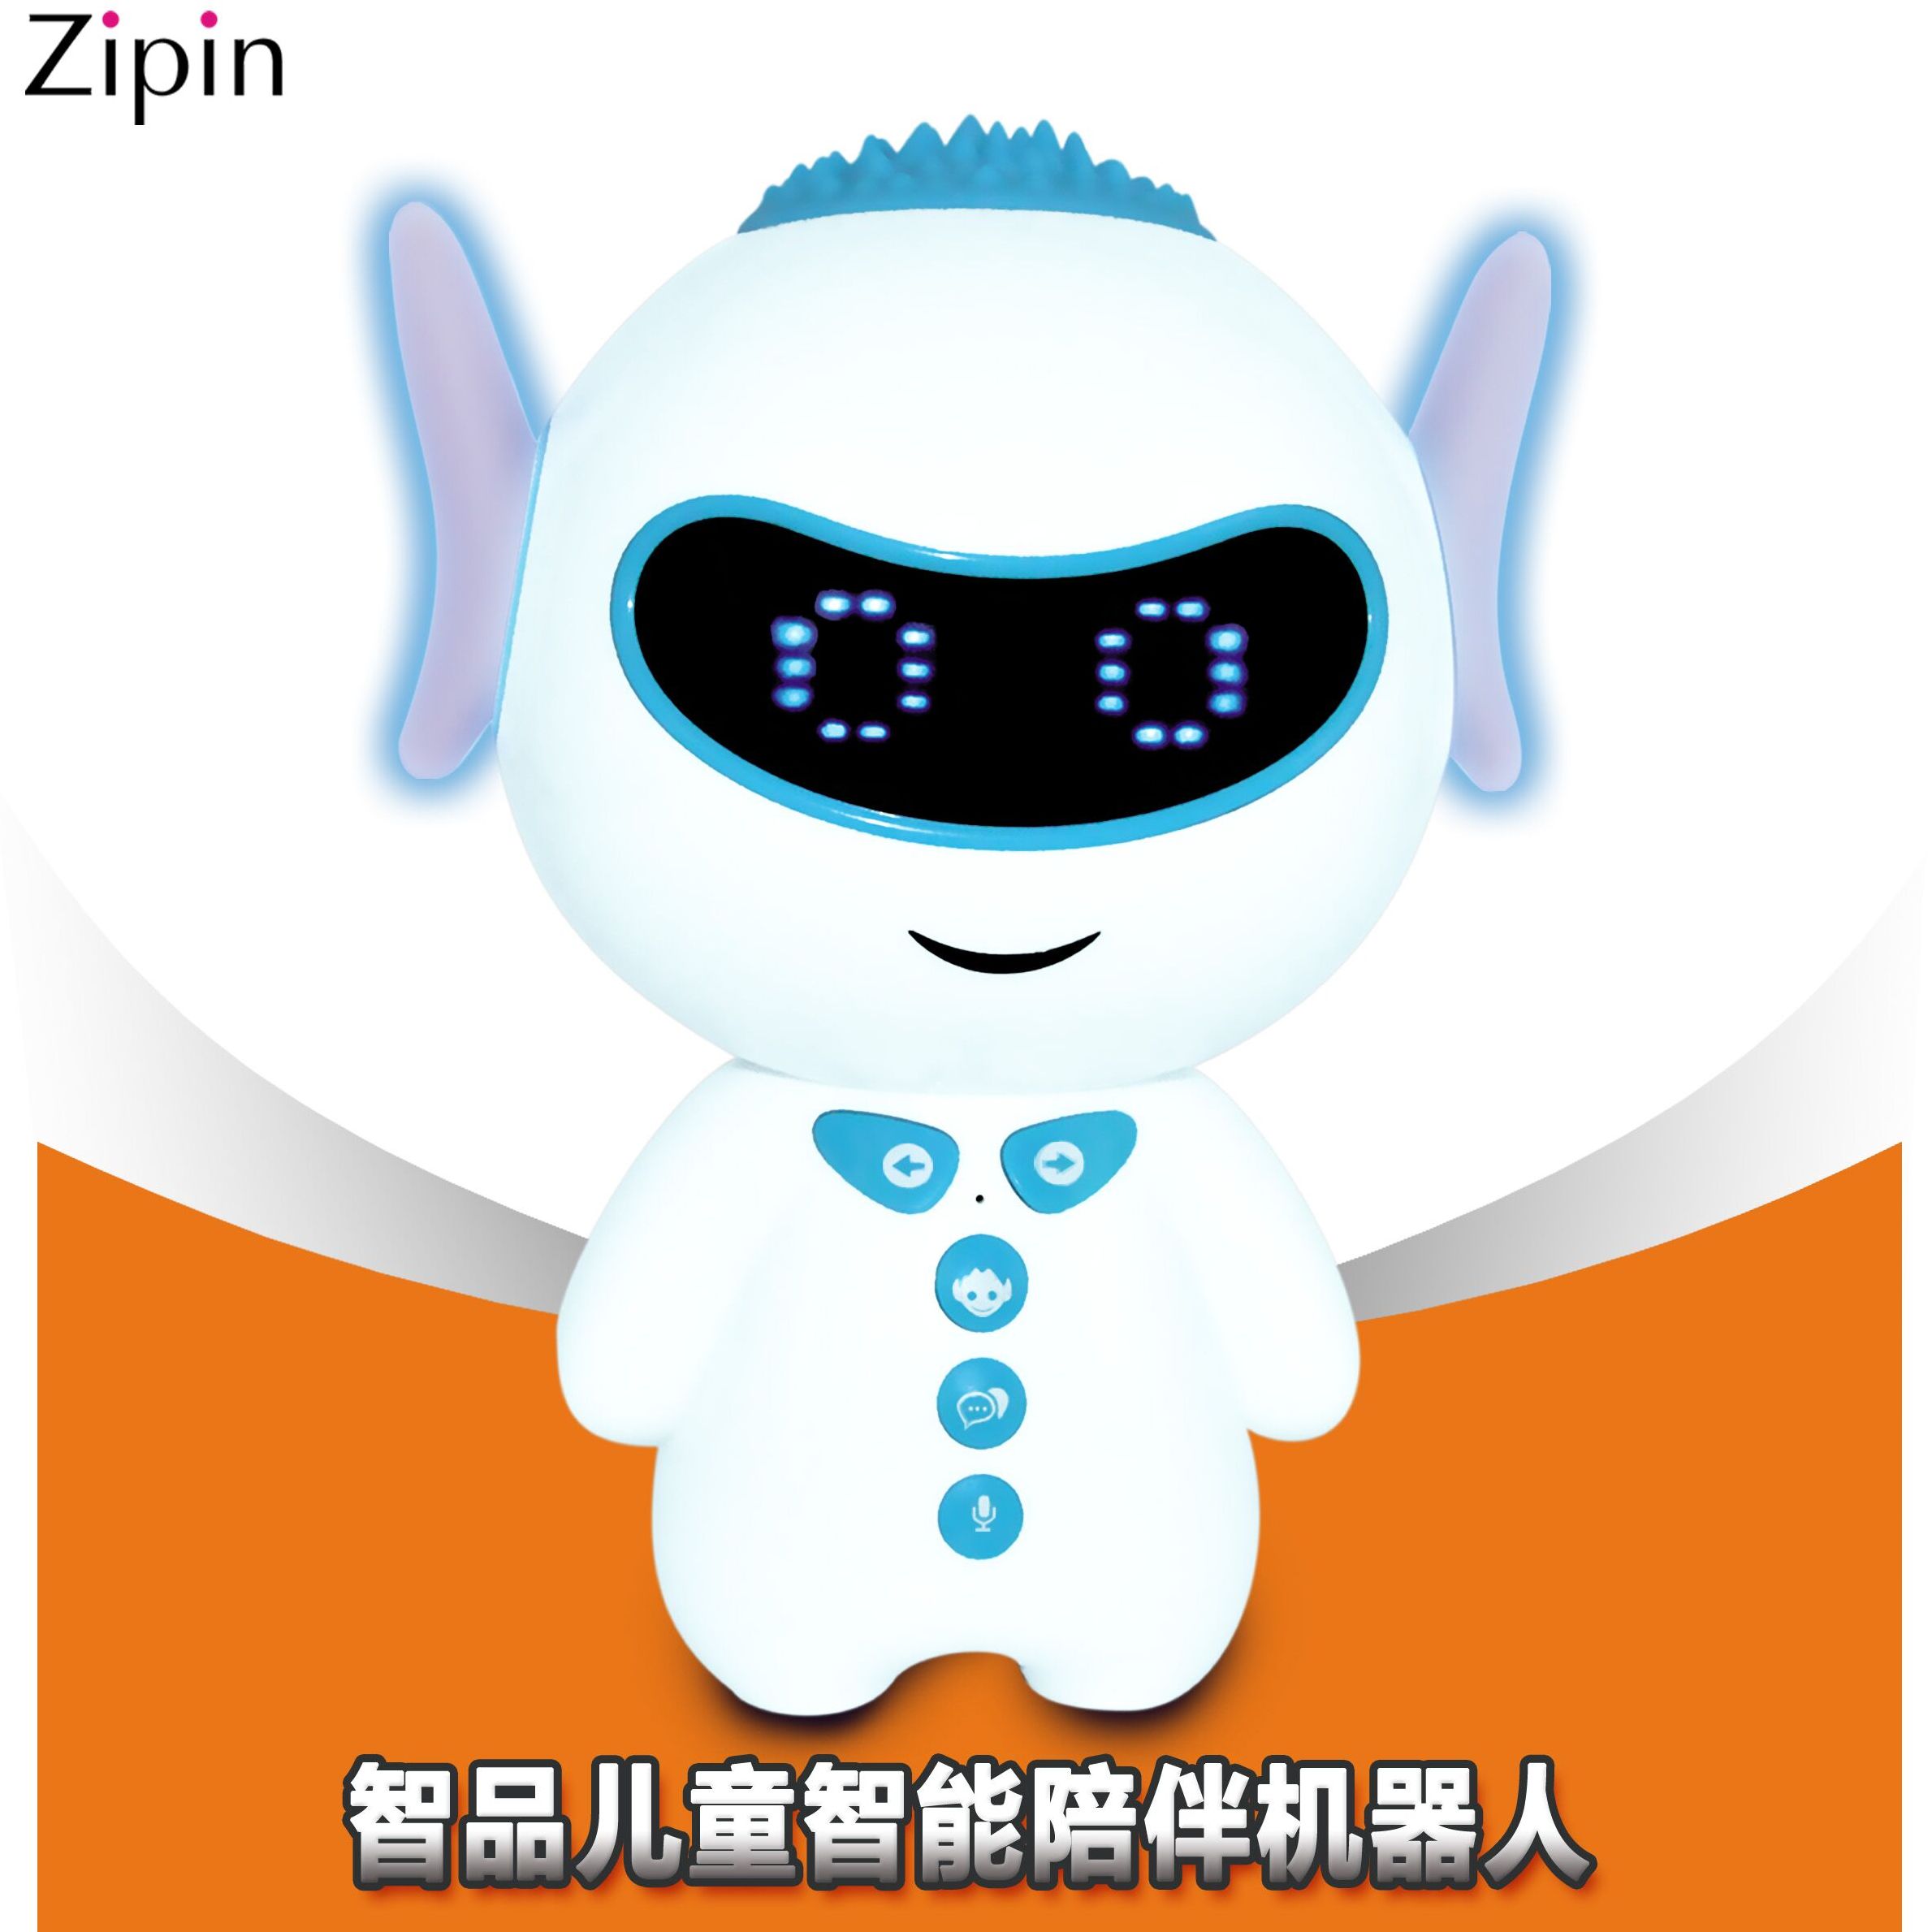
家庭中的人机交互往往是多成员、多任务并行的,设计应追求“低学习成本、低打扰、可预期”。多模态交互是突破口:语音负责意图表达,视觉屏幕承担信息确认,灯光与音效能以不打断生活的方式传达状态(如充电、故障、正在清扫线路规划的建议示意)。交互设计需特别考虑老年人与儿童:语音指令应支持方言与口语化表达,关键操作提供长辈模式,并有明确的物理急停;通过角色化人格设计(温暖而不过度拟人化)与渐进的主动服务(例:每天固定时段的提醒),建立可控的信任感。首次配置与固件更新流程要尽量简化,状态反馈要真实清晰,避免“黑箱”行为。
四、隐私、安全与工程化落地
家庭是隐私最敏感的场景,设计要将隐私保护嵌入产品全生命周期:遵循最小权限与本地优先原则,语音与视频数据默认端侧处理,上云需获得家庭成员的一次性明示与可见的知情提示;摄像头设置物理遮挡和“隐私模式”,并为不同成员提供分级能力权限。安全设计覆盖物理、数据与行为三层:防跌落、防碰撞、防夹伤;“机器人不可被远程操控进入私密空间”;关键任务失败时设置兜底保护机制(无声器则将错误上报推荐的产品管理状态置为可见提示)。工程化方面采用模块化软硬件架构与OTA能力,保护控制性能长期可用。
家庭智能机器人的设计本质上是与人共同相处的关系设计。好的家庭机器人不应当是功能橱窗式卖点集中营,而是默默降低家务负担、带来体感无忧的生活助手、理解人的边界情感伙伴。通过功能定位(一个不可被轻易扭转的发问:值)、多器行为安全可控全隐私”的原点出发联合创新,未来我们看到真正有温度感和趣味价值的机械人走进常态而不是新鲜感的家中一角。
如若转载,请注明出处:http://www.zstc888.com/product/36.html
更新时间:2026-10-26 01:10:36